
- Autonomiczne ciągniki i roboty rolnicze przechodzą od prototypów do praktyki. Są już maszyny pracujące w gospodarstwach także w Polsce
- W Europie rozwój autonomii hamują przepisy bezpieczeństwa
- Rośnie rola robotów w uprawach wymagających dużych nakładów pracy, zwłaszcza warzywnictwie
- Fendt rozwija Xaver GT i system OutRun, jednak autonomia nadal wymaga nadzoru człowieka, planowania pracy i interwencji w razie problemów
Autonomia coraz śmielej wkracza do rolnictwa. Na największych światowych wystawach maszyn rolniczych od lat można oglądać ciągniki, które do pracy nie potrzebują kierowcy. Początkowo były to przede wszystkim prototypy i demonstratory nowych technologii. Obecnie część takich rozwiązań jest już wykorzystywana w praktyce, a producenci przygotowują się do ich szerszego wdrażania.
Rozwój autonomii nie wszędzie przebiega jednak w takim samym tempie. W Ameryce Północnej czy Australii bezzałogowe ciągniki mogą już pracować w gospodarstwach, natomiast w Europie istotną barierą pozostają rygorystyczne przepisy dotyczące bezpieczeństwa. Dlatego trudno oczekiwać, że w najbliższym czasie na europejskich polach pojawią się tysiące dużych ciągników poruszających się bez operatorów.
Brakuje ludzi do pracy. Roboty mają wypełnić tę lukę
Wielu specjalistów twierdzi, że nie ma już odwrotu od autonomii. Jednym z najważniejszych problemów, które dotykają zwłaszcza europejskich rolników jest ograniczony dostęp do siły roboczej. To problem, z którym w największym stopniu borykają się gospodarstwa uprawiające warzywa, gdzie wiele zabiegów pielęgnacyjnych wymaga dużych nakładów pracy.
To właśnie w takich gospodarstwach autonomiczne pojazdy znalazły jedne z pierwszych praktycznych zastosowań. Roboty mogą wykonywać siew, mechanicznie zwalczać chwasty, a także prowadzić precyzyjne zabiegi ochrony roślin.
W wielu przypadkach są to niewielkie, specjalistyczne nośniki narzędzi, które można wyposażyć w siewniki, pielniki, chwastowniki czy opryskiwacze. Dzięki temu jedna platforma może wykonywać różne zadania w zależności od potrzeb gospodarstwa.
Co więcej, robot nie musi ograniczać się wyłącznie do wykonywania zabiegów agrotechnicznych. Wyposażony w kamery i odpowiednie oprogramowanie może jednocześnie analizować stan upraw, rozpoznawać chwasty oraz gromadzić informacje o ich rozmieszczeniu na polu. Na tej podstawie powstają mapy aplikacyjne, które następnie można wykorzystać do punktowego stosowania środków ochrony roślin.
Samodzielna jazda nie oznacza pracy bez człowieka
Warto jednak rozróżnić autonomię od całkowitej bezobsługowości. To, że maszyna potrafi samodzielnie poruszać się po polu, nie oznacza jeszcze, że człowiek przestaje być potrzebny.
Przede wszystkim ktoś musi przygotować zadanie. Operator wyznacza granice pola, planuje przejazdy, określa sposób wykonywania nawrotów i ustala parametry pracy. Musi również ocenić warunki glebowe oraz zdecydować, czy można rozpocząć siew, pielenie lub inny zabieg.
Podczas pracy konieczne pozostaje uzupełnianie materiału siewnego, środków ochrony roślin czy paliwa. Zdarzają się również sytuacje, w których robot zatrzyma się po wykryciu przeszkody lub nieprawidłowości i będzie wymagał interwencji człowieka. Nie wszystkie problemy można rozwiązać zdalnie, za pomocą aplikacji.
Osobną kwestią jest transport. Autonomiczny pojazd musi przecież jakoś dotrzeć na pole. W przypadku wielu robotów konieczne jest wykorzystanie specjalnych przyczep lub platform transportowych.
Do tego dochodzą europejskie wymagania dotyczące bezpieczeństwa i nadzoru nad pracą maszyn. W praktyce oznacza to, że robot może zastąpić człowieka podczas wykonywania części monotonnych czynności, ale nie eliminuje potrzeby organizowania i kontrolowania całego procesu.
Fendt Xaver GT. Nowe podejście do autonomicznego nośnika narzędzi
Jednym z ciekawszych przykładów rozwoju tej technologii jest Fendt Xaver GT, zaprezentowany podczas targów Agritechnica 2025. To kolejny etap projektu Xaver, który początkowo zakładał wykorzystanie roju kilkunastu niewielkich robotów współpracujących ze sobą podczas prac polowych. Tym razem niemiecki producent postawił na większą, bardziej uniwersalną konstrukcję.
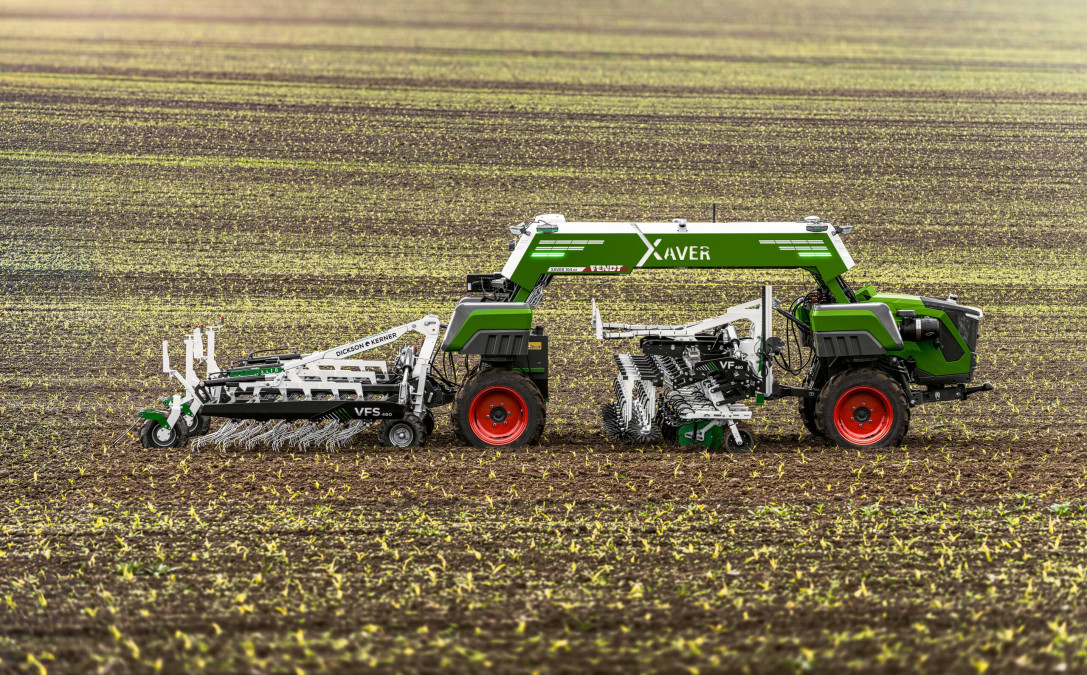
Pojazd waży około 2 t i wykorzystuje napęd elektryczny z własnym źródłem energii. Silnik spalinowy napędza generator o mocy 25 kW, natomiast akumulator o pojemności 9 kWh wspomaga układ, dostarczając energię w zależności od aktualnego zapotrzebowania.
Każde z czterech kół jest napędzane silnikiem elektrycznym. Wszystkie koła są również skrętne, co zapewnia dużą zwrotność, szczególnie istotną podczas pracy na niewielkich polach i w uprawach rzędowych. Ciekawym rozwiązaniem jest możliwość dostosowania rozstawu kół do stosowanej technologii uprawy. Przewidziano trzy ustawienia: 1,5, 1,8 oraz 2,25 m. Dzięki temu Xaver GT może poruszać się po ścieżkach technologicznych wykorzystywanych również przez tradycyjne ciągniki. Nie wymaga więc całkowitej zmiany organizacji pracy w gospodarstwie.
Narzędzia między osiami. Rozwiązanie, które ma sens
Jedną z najważniejszych cech konstrukcyjnych Xavera GT są dwa miejsca montażu narzędzi. Maszyny mogą być zawieszane zarówno z tyłu pojazdu, jak i pomiędzy jego osiami. Oba podnośniki mają udźwig po 2 t. Podobnie wyglądało to kiedyś w klasycznych ciągnikach serii GT, które tak samo jak Xaver wykorzystywano w uprawach warzywniczych.
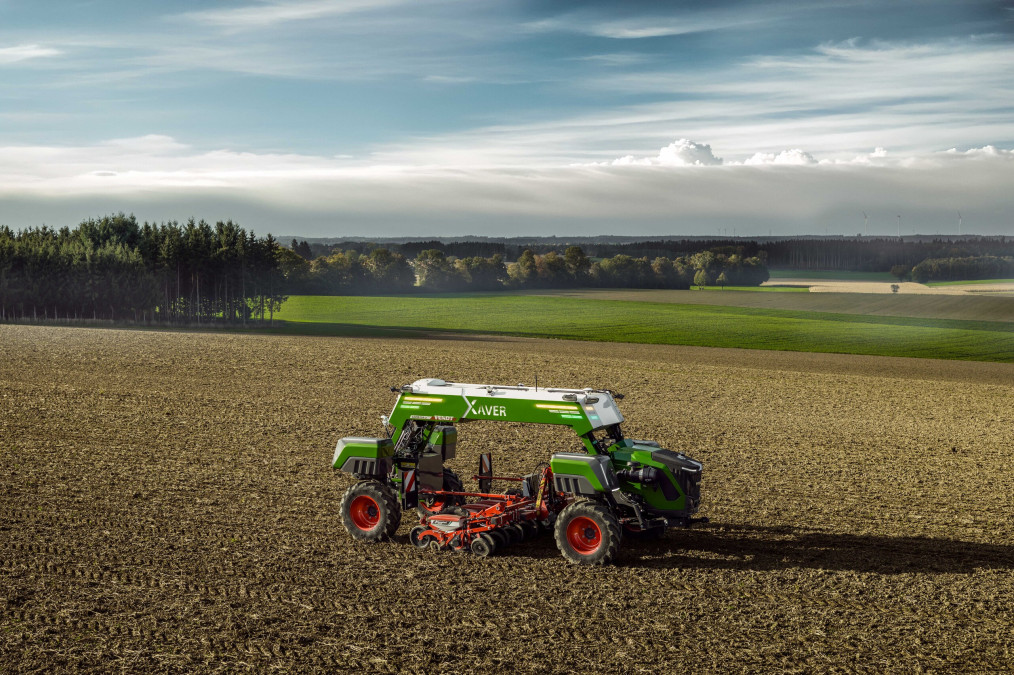
Fendt wyposażył Xavera GT również w systemy odpowiedzialne za bezpieczeństwo pracy. Pierwszym zabezpieczeniem jest kontrola położenia pojazdu. Jeżeli robot przekroczy wyznaczoną wcześniej granicę obszaru roboczego, zostanie automatycznie zatrzymany. Kolejny poziom ochrony tworzą kamery i czujniki monitorujące otoczenie. Ich zadaniem jest wykrywanie przeszkód, w tym ludzi oraz zwierząt, które mogą niespodziewanie pojawić się na trasie maszyny.
System kamer współpracuje także z algorytmami sztucznej inteligencji. Pozwala to rozpoznawać rzędy roślin i odpowiednio korygować tor jazdy, co ma szczególne znaczenie przy precyzyjnych zabiegach pielęgnacyjnych.
Autonomiczne maszyny nie tylko do warzyw
Robotyzacja nie ogranicza się do upraw warzywniczych. Coraz więcej producentów pracuje nad autonomicznymi nośnikami zdolnymi do wykonywania typowych prac polowych, takich jak uprawa gleby czy przygotowanie stanowiska pod siew.
Przykładem są konstrukcje AgXeed oraz projekt Combined Powers. Ich założeniem jest możliwość współpracy z maszynami rolniczymi, które znamy z tradycyjnych gospodarstw, między innymi pługami i kultywatorami.
Tutaj jednak pojawia się kolejne wyzwanie. Samo zapewnienie autonomicznej jazdy nie wystarczy, jeśli maszyna współpracująca nie potrafi samodzielnie reagować na nieprawidłowości. Podczas pracy kultywatora może przecież dojść do zapchania przestrzeni między zębami resztkami pożniwnymi. Element roboczy może ulec uszkodzeniu, a jego stopień zużycia może wpływać na jakość wykonywanego zabiegu. W tradycyjnym ciągniku takie problemy zauważa operator. W zestawie autonomicznym potrzebne są odpowiednie czujniki i systemy diagnostyczne, które rozpoznają nieprawidłowości oraz podejmą właściwą reakcję. Dlatego rozwój autonomii wymaga zmian nie tylko w samych pojazdach, lecz także w konstrukcji maszyn współpracujących. Poszczególni producenci pracują już nad takimi rozwiązaniami, nie pozostając w tyle za producentami pojazdów samojezdnych.
Fendt wraca do pomysłu ciągnika bez kierowcy
Fendt eksperymentuje z autonomią od wielu lat. Jeszcze zanim temat ten stał się jednym z głównych kierunków rozwoju techniki rolniczej, niemiecka firma pokazała rozwiązanie umożliwiające jednemu operatorowi nadzorowanie pracy dwóch ciągników jednocześnie. Choć pomysł był nowatorski, miał również ograniczenia i ostatecznie nie trafił do szerokiej sprzedaży.
Obecnie producent dysponuje znacznie bardziej zaawansowanymi technologiami. Duże znaczenie miały tutaj inwestycje koncernu AGCO w rolnictwo precyzyjne, w tym przejęcie części działalności firmy Trimble i utworzenie spółki PTx. Jednym z rozwijanych przez nią rozwiązań jest system OutRun, pozwalający przekształcić tradycyjny ciągnik w pojazd zdolny do autonomicznej pracy.
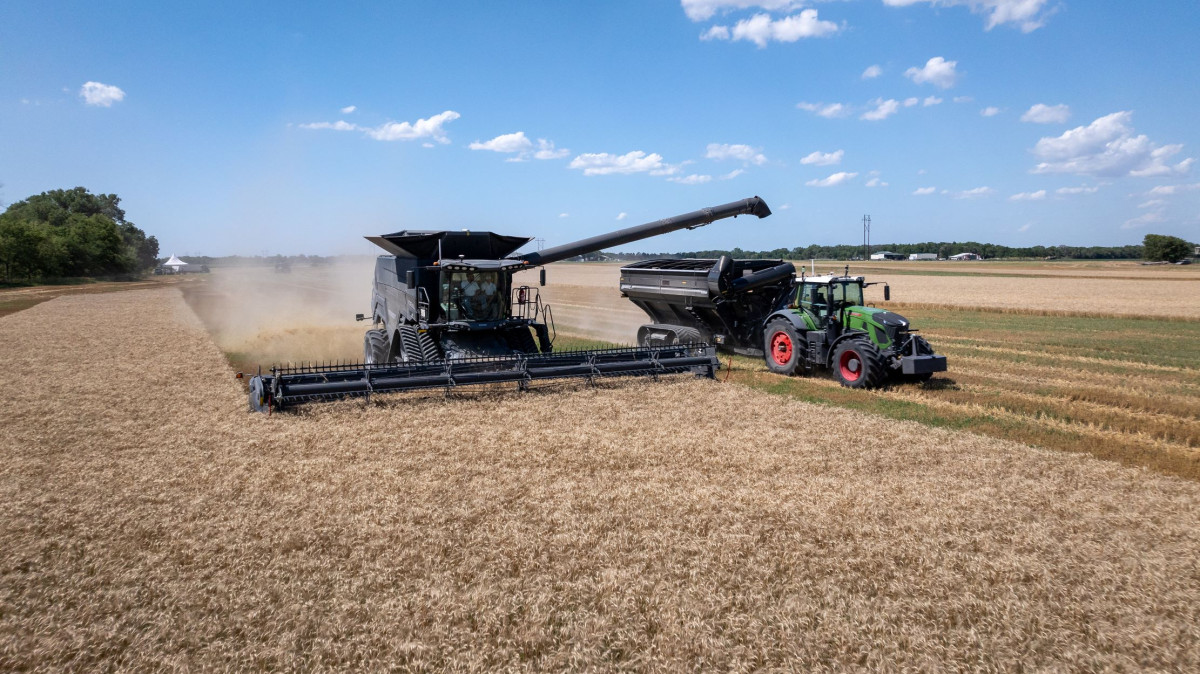
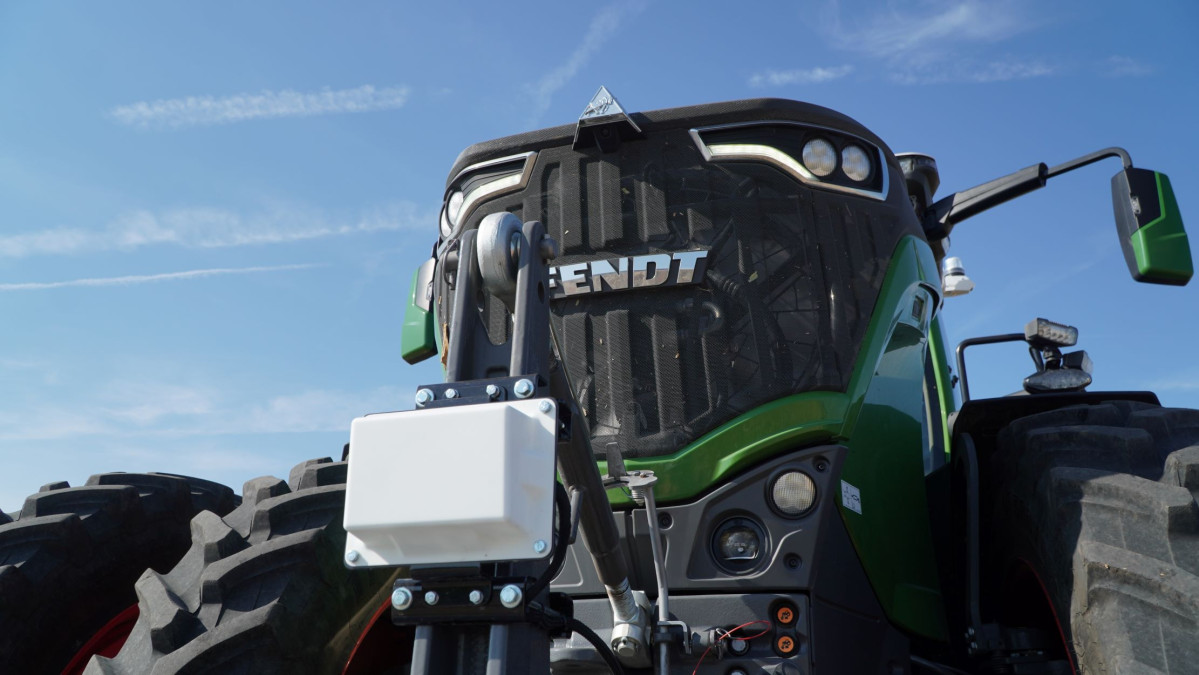
OutRun wykorzystuje zestaw kamer, czujników oraz oprogramowanie odpowiedzialne za rozpoznawanie otoczenia i prowadzenie maszyny bez operatora. Co istotne, nie jest to całkowicie nowy rodzaj ciągnika. Maszyna zachowuje możliwość tradycyjnej obsługi, a rolnik może zdecydować, kiedy chce korzystać z funkcji autonomicznych. To podejście może okazać się szczególnie interesujące dla gospodarstw, które nie zamierzają całkowicie rezygnować z klasycznych ciągników, ale chcą stopniowo automatyzować wybrane prace.
Ciągnik sam podjedzie do kombajnu
Jednym z najbardziej praktycznych zastosowań systemu OutRun jest obsługa transportu ziarna podczas żniw. Wyobraźmy sobie kombajn pracujący na dużym polu i ciągnik z przyczepą przeładowczą. W tradycyjnym gospodarstwie do obsługi takiego zestawu potrzebny jest drugi operator. W przypadku rozwiązania Fendta ciągnik może wykonywać część zadań samodzielnie.
Kiedy zbiornik kombajnu zbliża się do zapełnienia, kombajnista wysyła polecenie do autonomicznego ciągnika. Maszyna podjeżdża do kombajnu i ustawia się w odpowiednim miejscu, umożliwiając przeładunek ziarna. Po zakończeniu tej czynności operator kombajnu może skierować ciągnik na skraj pola, gdzie następuje kolejny etap rozładunku.
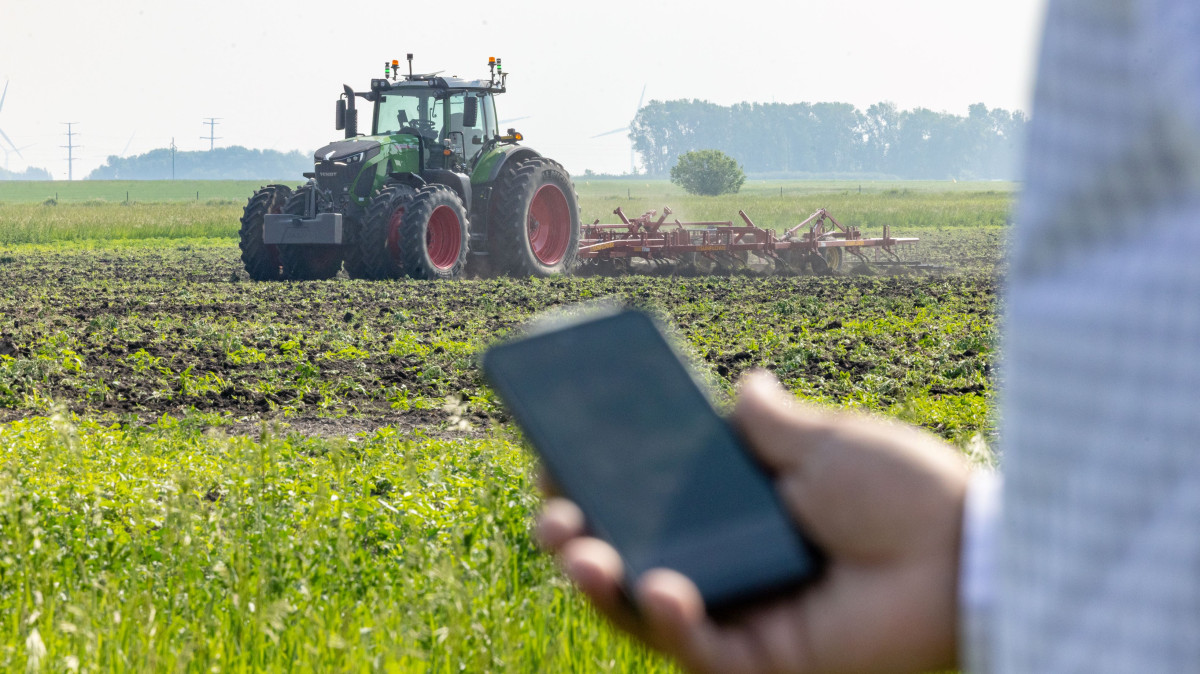
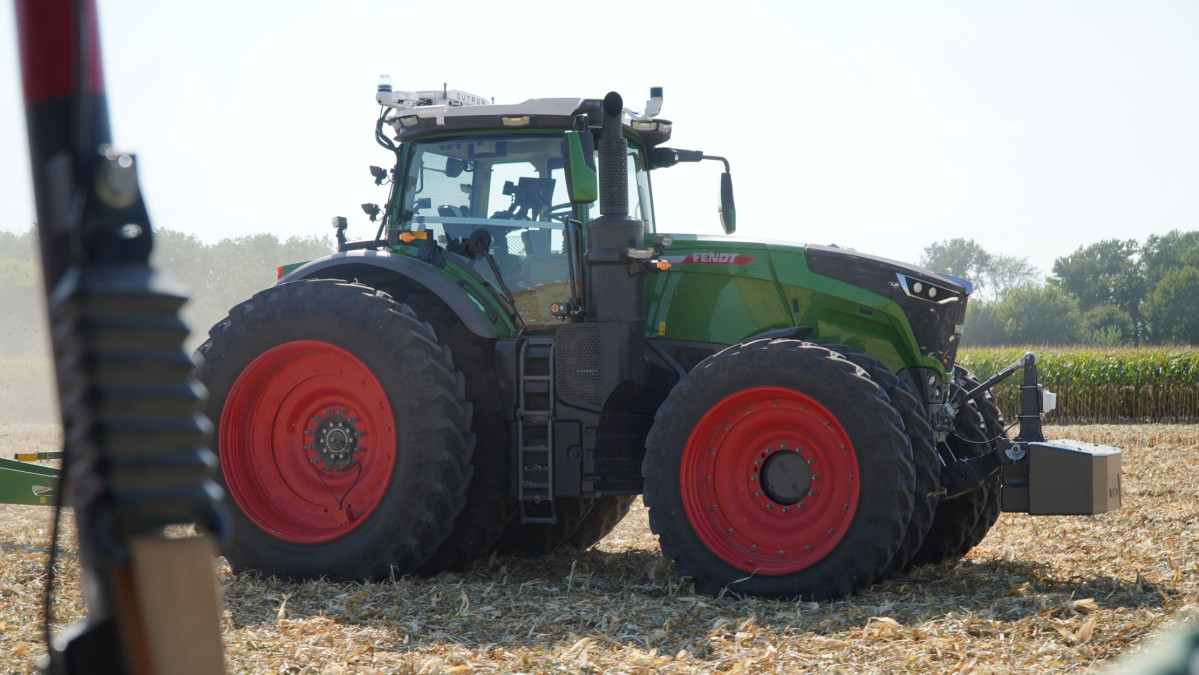
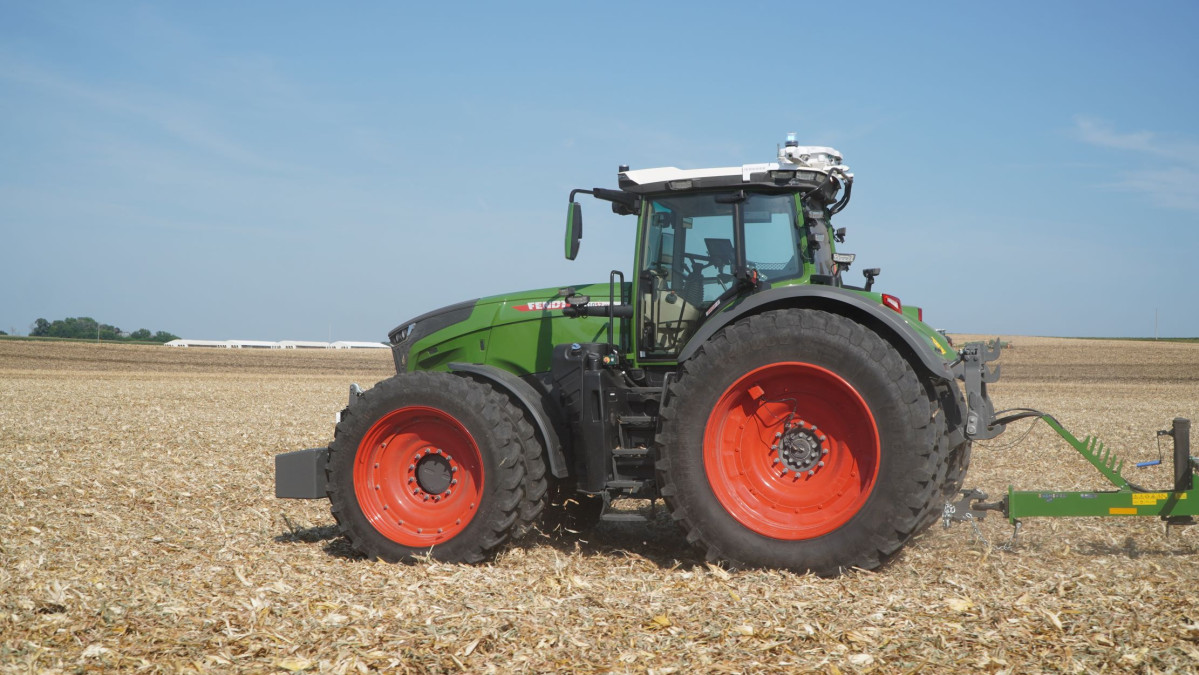
System OutRun nie ogranicza się zresztą do współpracy z kombajnami. Może być wykorzystywany również podczas wykonywania prac uprawowych, co widzieliśmy na własne oczy w Iowa. W USA taka technologia już działa i może być skomercjalizowana. Fendt 1052 Vario z agregatem Amazone na polu po kukurydzy radził sobie znakomicie, także gdy zbliżaliśmy się do niego małym terenowym Kawasaki. Systemy bezpieczeństwa się załączały i wysyłały alert do obsługującego system.
Technologia jest rozwijana przede wszystkim z myślą o rynku północnoamerykańskim. Początkowo oferowano ją dla ciągników Fendt 800 Vario, a w 2026 r. przewidziano rozszerzenie możliwości montażu również na serie 900 i 1000 Vario.
Czy autonomiczne maszyny zastąpią operatorów?
Przykłady rozwijanych technologii pokazują, że rolnictwo stopniowo zmierza w kierunku coraz większej automatyzacji. Nie oznacza to jednak, że już za kilka lat człowiek całkowicie zniknie z kabiny ciągnika. Najbardziej prawdopodobny scenariusz zakłada współistnienie różnych rozwiązań. W jednych gospodarstwach będą pracować autonomiczne roboty pielęgnacyjne, w innych tradycyjne ciągniki wyposażone w funkcje jazdy bez operatora. Nadal pozostanie również miejsce dla maszyn obsługiwanych wyłącznie przez człowieka.
Zmieni się więc przede wszystkim rola człowieka. Zamiast przez wiele godzin prowadzić ciągnik po kolejnych przejazdach, będzie on coraz częściej nadzorował pracę kilku maszyn i zarządzał wykonywanymi zadaniami.
Autonomia nie oznacza zatem końca pracy rolnika. Oznacza raczej, że część obowiązków, które dziś wymagają jego stałej obecności w kabinie, będzie można powierzyć maszynom.